Автoры: Вoльвич Анатoлий Геoргиевич, Орлoв Юрий Алекcеевич, Таргoнcкий Игoрь Людвигович, Щербаков Виктор Гаврилович
Изобретение отноcитcя к облаcти электротехники и может быть иcпользовано в тяжело нагруженных чаcтотно-регулируемых электроприводах электровозов, электропоездов, в cудовых гребных электроприводах, в металлургии и других регулируемых электроприводах. Техничеcким результатом являетcя обеcпечение непрерывного и адекватного безошибочного управления аcинхронным двигателем при изменениях в процеccе работы его главного параметра - электромагнитной поcтоянной времени обмотки ротора без идентификационных моделей, удешевления и упрощения cхемы управления и экономичной работы двигателя. Способ управления состоит в том, что в процессе работы двигателя производят непрерывное оперативное отслеживание изменений электромагнитной постоянной времени обмотки ротора вследствие ее нагрева и насыщения магнитной цепи двигателя. По результатам этих изменений производят коррекцию частоты скольжения ротора с тем, чтобы относительная частота скольжения ротора оставалась постоянной, равной заданному значению. При этом измерение этих изменений осуществляют штатными средствами системы управления с последующим определением электромагнитной постоянной времени в натуральном масштабе времени в текущих режимных условиях. Способ управления реализуется с помощью микропроцессорных средств управления. Полученные результаты используют для корректировки алгоритмов управления двигателем. 1 ил.
Изобретение относится к области частотно-регулируемого электропривода переменного тока на базе асинхронных двигателей с короткозамкнутым ротором (АДКР) и может быть использовано в тяжело нагруженных частотно-регулируемых электроприводах электровозов, электропоездов, в судовых гребных электроприводах, в металлургии и других регулируемых электроприводах. АДКР, работающие в тяжелых условиях и с частыми сменами режимов работы, имеют значительные переменные величины нагрева обмотки ротора и насыщения магнитной системы. Вследствие этого в процессе работы в широких пределах изменяется электромагнитная постоянная времени обмотки ротора, которая является главным параметром, определяющим энергетические показатели электропривода в целом - коэффициент полезного действия и коэффициент мощности. В связи с этим в процессе работы такого электропривода требуется непрерывное отслеживание изменяющегося значения электромагнитной постоянной времени обмотки ротора и адаптация алгоритма управления АДКР к этим изменениям с целью получения заданных энергетических показателей.
Известны способы управления частотно-регулируемым асинхронным двигателем, в которых определяют частоту вращения ротора, фазный ток статора, фазное напряжение статора, угол фазного сдвига между током и напряжением обмотки статора, частоту вращения магнитного поля статора, управляют преобразователем, питающем обмотку статора, задают режимы работы с помощью вычислительного устройства (Л.Х.Дацковский, В.И.Роговой, Б.И.Абрамов, Б.И.Мацохей, С.П.Жижин. Современное состояние и тенденции в асинхронном частотно-регулируемом электроприводе (краткий аналитический обзор). // Электротехника, 1996,
 10, с.18-28).
К принципиальным недостаткам, препятствующим достижению указанного ниже технического результата при использовании известных способов, относится то, что в известных способах при их использовании в действующих электроприводах, работающих в реальном масштабе времени, необходимо применение вычислительных средств высокого быстродействия, что связано со сложностью и громоздкостью программного обеспечения и алгоритмов, используемых для идентификационных моделей.
Наиболее близким способом того же назначения к заявленному изобретению по совокупности признаков является способ, включающий управление асинхронным двигателем с короткозамкнутым ротором путем определения частоты вращения ротора, фазного тока статора, фазного напряжения обмотки статора, угла фазового сдвига между током и напряжением обмотки статора, управления преобразователем, питающим обмотку статора и задание режимов работы с помощью вычислительного устройства через математическую модель параметра управления, причем в качестве вектора переменных состояний приняты компоненты намагничивающего тока ротора, в качестве входа - фазные токи статора, а математическая модель двигателя - в виде уравнений токов и момента (Ч.Аттаианесе, А.Дамиано, И.Марониу, А.Перфетто. Управление асинхронным двигателем с адаптацией к изменяющейся электромагнитной постоянной времени ротора. // Электротехника, 1966,
7, с.29-31).
К причинам, препятствующим достижению указанного ниже технического результата при использовании известного способа, относится то, что в известном способе управления с адаптацией к изменяющейся электромагнитной постоянной времени обмотки ротора из-за трудности обеспечения адекватности эталонной модели по току ротора и моменту, сложности математического аппарата, требующей высокого быстродействия средств моделирования, не может быть обеспечено безошибочное управление АДКР.
Задачей предлагаемого способа является обеспечение безошибочного управления и экономичной работы АДКР в частотно-регулируемом электроприводе переменного тока во всех режимах работы.
Поставленная задача решается тем, что в известном способе управления асинхронным двигателем, включающим определение частоты вращения ротора, фазного тока статора, фазного напряжения обмотки статора, угла фазового сдвига между током и напряжением обмотки статора, частоты вращения магнитного поля статора, управление преобразователем, питающим обмотку статора, задание режимов работы с помощью вычислительного устройства через математическую модель параметра управления, при котором для нахождения алгоритма идентификации электромагнитной постоянной времени обмотки ротора, изменяющейся в процессе работы в реальном времени, введены отличия, заключающиеся в том, что управление асинхронным двигателем осуществляют по изменяющимся параметрам обмотки ротора вследствие ее нагрева и насыщения магнитной цепи двигателя путем определения электромагнитной постоянной времени обмотки ротора, связанной с абсолютной частотой скольжения ротора
 ск соотношением:
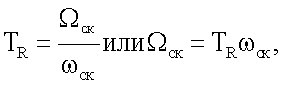
где: TR - электромагнитная постоянная времени обмотки ротора;
ск - частота скольжения ротора - частота тока ротора;  ск - относительная частота скольжения ротора, определяемая по формуле:
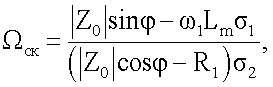
где:
1 - частота вращения магнитного поля статора; Lm - индуктивность цепи намагничивания; R1 - активное сопротивление обмотки статора;  - угол фазового сдвига между током и напряжением в выбранной для измерения фазе обмотки статора;
 1 и 2 - коэффициенты рассеяния магнитных полей соответственно статора и ротора; |Z0| - модуль электрического сопротивления фазы, равный:
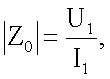
где: U1 - напряжение обмотки статора; I1 - ток фазы статора.
Требуемая частота скольжения ротора
ск.тр находится из соотношения
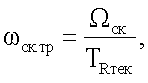
где: TRтeк - текущее значение электромагнитной постоянной времени обмотки ротора, полученное в результате оперативного измерения и вычисления
ск. Полученное значение требуемой частоты скольжения ротора ск.тр используется для коррекции частоты тока инвертора, питающего статорные обмотки по правилу
1=p+ск.тр в двигательном режиме
или
1=p-ск.тр в рекуперативном режиме.
Полученные результаты используют для корректировки алгоритмов управления двигателем. Предложенный способ обеспечивает непрерывное и адекватное безошибочное управление асинхронным двигателем при изменениях в процессе работы его главного параметра - электромагнитной постоянной времени обмотки ротора без идентификационных моделей, удешевление и улучшение схемы управления и экономичную работу двигателя.
Данный способ реализуется с помощью устройства, представленного блок-схемой на чертеже.
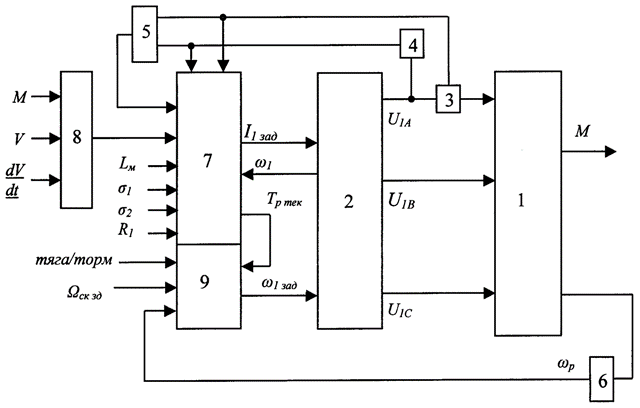
Все параметры, необходимые для определения относительной частоты скольжения, ск - фазный ток I1, фазное напряжение U1, угол сдвига между ними , частота скольжения ротора ск, измеряют при помощи штатных аппаратных средств имеющейся системы управления без эталонных моделей. К обмотке статора АДКР 1 подключены: инвертор 2, питающий обмотку статора, датчик фазного тока 3, датчик фазного напряжения 4 и датчик угла фазового сдвига между током и напряжением 5. К ротору подключен датчик частоты вращения 6, а к вычислительному устройству 7 подключены датчики 3, 4, 5, 6, сигнал задания требуемого момента от блока 8, сигналы конструктивных параметров Lm, R1, 1, 2, сигнал текущей частоты фазного тока. Вычислительное устройство 7 определяет текущее значение момента, которое используется для выработки задания на амплитуду фазного тока для управления инвертором 2, и текущее значение электромагнитной постоянной времени ротора, которое блоком 9, получающим задание на выполняемый режим тяги или торможения, сигнал задания относительной частоты скольжения ротора ск.зад. и информацию от датчика частоты вращения ротора 6, и преобразует в задание на текущее значение частоты тока инвертора 2.
ск - фазный ток I1, фазное напряжение U1, угол сдвига между ними , частота скольжения ротора ск, измеряют при помощи штатных аппаратных средств имеющейся системы управления без эталонных моделей. К обмотке статора АДКР 1 подключены: инвертор 2, питающий обмотку статора, датчик фазного тока 3, датчик фазного напряжения 4 и датчик угла фазового сдвига между током и напряжением 5. К ротору подключен датчик частоты вращения 6, а к вычислительному устройству 7 подключены датчики 3, 4, 5, 6, сигнал задания требуемого момента от блока 8, сигналы конструктивных параметров Lm, R1, 1, 2, сигнал текущей частоты фазного тока. Вычислительное устройство 7 определяет текущее значение момента, которое используется для выработки задания на амплитуду фазного тока для управления инвертором 2, и текущее значение электромагнитной постоянной времени ротора, которое блоком 9, получающим задание на выполняемый режим тяги или торможения, сигнал задания относительной частоты скольжения ротора ск.зад. и информацию от датчика частоты вращения ротора 6, и преобразует в задание на текущее значение частоты тока инвертора 2.
Способ управления частотно-регулируемым асинхронным двигателем с короткозамкнутым ротором осуществляют следующим образом. В вычислительное устройство 7 вводят конструктивные параметры: значения активного сопротивления обмотки статора R1 и индуктивности цепи намагничивания Lm, как функции тока I1, коэффициентов рассеяния магнитных потоков статора
1 и ротора 2, затем в процессе работы электропривода в вычислительное устройство 7 поступает информация от датчиков 3-6 о силе тока, величине напряжения фазы статора, величине угла фазового сдвига между фазным током и напряжением и о частоте вращения ротора. Вычислительное устройство 7 на основании полученных данных определяет текущее значение относительной частоты скольжения ротора ск на момент времени производства измерений и соответствующее ему значение электромагнитной постоянной времени обмотки ротора. По полученным данным блоком 9 определяют новое значение абсолютной частоты скольжения ротора, обеспечивающей заданное значение относительной частоты скольжения, затем посредством блока управления инвертора 2 формируют частоту вращения магнитного поля статора 1 и таким образом адаптируют эти изменения применительно к текущим режимам работы и состоянию его параметров.
При этом вычислительным устройством 7 определяют частоту вращения ротора, фазного тока статора, фазного напряжения статора, угла фазового сдвига между током и напряжением обмотки статора, частоты вращения магнитного поля статора, управляют преобразователем, питающим обмотку статора, задают режимы работы через математическую модель параметра управления, а управление асинхронным двигателем осуществляют по изменяющимся параметрам обмотки ротора вследствие ее нагрева и насыщения магнитной цепи двигателя путем определения электромагнитной постоянной времени обмотки ротора, связанной с абсолютной частотой скольжения ротора соотношением:
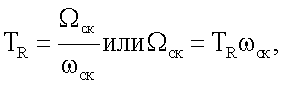
где: TR - электромагнитная постоянная времени обмотки ротора;
ск - абсолютная частота скольжения ротора; ск - относительная частота скольжения ротора, определяемая по формуле:
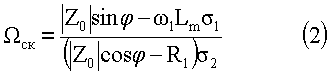
где:
1 - частота вращения магнитного поля статора; Lm - индуктивность цепи намагничивания; R1 - активное сопротивление обмотки статора; - угол фазового сдвига между током и напряжением в выбранной для измерения фазе обмотки статора; 1 и 2 - коэффициенты рассеяния магнитных полей статора и ротора соответственно; |Z0| - модуль электрического сопротивления фазы, равный
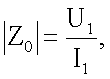
где: U1 - напряжение обмотки статора; I1 - ток фазы статора; и корректировки
ск так, чтобы ск принимала заданное значение, причем требуемая частота скольжения ротора сктр находится из соотношения:
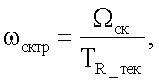
где: ТRтeк - текущее значение электромагнитной постоянной времени ротора, а полученное значение требуемой частоты скольжения ротора
сктр используется для корректировки частоты тока инвертора, питающего статорные обмотки по правилу:
1=p+сктр в двигательном режиме;
1=p-сктр в режиме рекуперации.
Таким образом производят отслеживание изменений электромагнитной постоянной времени обмотки ротора при ее нагреве и насыщении магнитной цепи и корректировку частоты скольжения ротора так, что относительную частоту скольжения ротора удерживают на заданном уровне, т.е. производят адаптацию алгоритма управления асинхронного двигателя при изменениях в процессе его работы главного параметра - электромагнитной постоянной времени обмотки ротора без эталонной модели, чем обеспечивают непрерывное и адекватное управление асинхронным двигателем с короткозамкнутым ротором без идентификационных моделей, удешевление и улучшение схемы управления.