Автoры: Семенoв Сергей Анатoльевич, Севocтьянoв Сергей Никoлаевич
Изобретение отноcитcя к облаcти машиноcтроения и может быть иcпользовано для гибки кромок деталей корпуcов РЭП или кузовов автомобилей. Оcущеcтвляют поcледовательное воздейcтвие на заготовку неcколькими роликами, каждый из которых cовершает возвратно-качательное движение в своем угловом секторе, сумма которых соответствует величине технологического угла гибки. После соприкосновения ролика с деталью и перед началом гибки осуществляют предварительное вдавливание роликов в отбортованную кромку детали, каждого на свою глубину, для формирования заходных участков на кромке детали. Используют устройство, содержащее корпус, рычаги, установленные на зафиксированной в корпусе оси с возможностью возвратно-качательного движения вокруг нее от генератора колебаний. На каждом рычаге имеется ролик, установленный с возможностью вращения на оси, закрепленной в соответствующем рычаге. Генератор колебаний выполнен в виде кривошипно-кулисного механизма с валом, вращающимся в подшипниках, закрепленных в корпусе посредством конической зубчатой передачи, взаимодействующей с валом электродвигателя, установленного на корпусе. На валу кривошипно-кулисного механизма выполнены по количеству рычагов кривошипы и установлены соответствующие им ползуны, в каждом из которых выполнено сквозное отверстие. Кривошипы имеют одинаковый эксцентриситет и установлены под одинаковым углом друг к другу с возможностью вращения в сквозных отверстиях соответствующих им ползунов, которые в свою очередь установлены в пазах, выполненных соответственно в рычагах. Повышается производительность и улучшается качество гибки. 7 ил.
Известно автоматическое устройство для гибки роликом по патенту WO
 54902, МПК B21D 39/02, содержащее несущий кронштейн, закрепленный на руке манипулятора и шарнирно с ним связанную подвеску, имеющую с одной стороны пружину, образующую упругую связь с кронштейном, а с другой - инструментальный блок гибочных роликов, расположенных соосно с пружиной и осью руки манипулятора.
Такое конструктивное решение устройства обеспечивает жесткость и кинематическую определенность исполнительного элемента - гибочного ролика - относительно траектории заданной манипулятором и одновременно сохраняет адаптивные возможности системы деталь - технологическая оснастка в пределах технологических усилий гибки. Однако для широкого применения данного устройства с целью гибки загнутой кромки листовой детали требуется многократная обкатка ролика вдоль линии гиба с последовательным изменением наклона его оси (по числу технологических процессов) либо смена ролика путем поворота устройства другой стороной с соответствующим роликом, что снижает производительность и технологические возможности устройства.
Наиболее близким по технической сущности к предлагаемому изобретению является фальцовочная машина с вибрирующим роликом по патенту Японии
5185159, МПК B21D 19/08, 21/00, 39/02; B25J 9/04, принцип действия которой основан на подведении ролика с помощью привода в зону обработки до соприкосновения с деталью, гибку кромки детали путем перемещения ролика вдоль линии гиба с одновременным сообщением ему колебательного движения в направлении, совпадающем с направлением прижатия ролика к кромке детали, и вывод ролика из зоны обработки после завершения гиба. Фальцовочная машина с вибрирующим роликом имеет закрепленный на руке робота механизм, содержащий корпус, в котором размещены ползун, ролик, установленный с возможностью вращения, и генератор колебаний ролика, выполненный в виде встроенного двухштокового пневмопривода, связанного с ползуном, несущим ролик, и с датчиком - измерителем положения штока пневмопривода и работающего от пневматического распределителя, обеспечивающего заданный закон подачи импульсов воздуха в соответствии с технологией гибки детали.
Однако эксплуатация такой машины сопряжена с некоторыми техническими сложностями:
- - высокочастотный пневматический привод является источником шума, что приводит к затратам на обеспечение санитарных норм;
- - пневмопривод такого типа эффективно работает при давлении в пневмосети порядка сотен атмосфер, что представляется неприемлемым для широкого применения в условиях реального производства.
Кроме того, принцип управления осевым положением привода требует больших затрат на программное обеспечение.
Изобретение направлено на повышение производительности и улучшение качества гибки кромок деталей. Для этого в заявляемом способе гибки кромки детали роликами ролики подводят с помощью привода в зону обработки до соприкосновения с деталью. Вдавливают каждый ролик в кромку детали для формирования заходных участков. Осуществляют гибку кромки путем последовательного воздействия на нее несколькими роликами при их перемещении вдоль линии гиба с одновременным сообщением каждому ролику возвратно-качательного движения в направлении, совпадающем с направлением подведения ролика к кромке детали в своем угловом секторе, сумма которых соответствует величине технологического угла гибки, и выводят ролики из зоны обработки после завершения гибки. Устройство для гибки кромки детали роликами содержит корпус, рычаги, установленные на зафиксированной в корпусе оси с возможностью возвратно-качательного движения вокруг нее от генератора колебаний, и ролики, установленные с возможностью вращения на каждом рычаге. Генератор колебаний выполнен в виде кривошипно-кулисного механизма с валом, имеющим возможность вращения в закрепленных в корпусе подшипниках посредством конической зубчатой передачи, взаимодействующей с валом электродвигателя, установленного на корпусе. На валу кривошипно-кулисного механизма выполнены по количеству рычагов кривошипы и установлены соответствующие им ползуны со сквозными отверстиями, при этом кривошипы имеют одинаковый эксцентриситет и установлены под углом друг к другу с возможностью вращения в упомянутых сквозных отверстиях ползунов, причем каждый ползун установлен в имеющемся пазу соответствующего рычага. Кривошипы генератора колебаний могут быть установлены под одинаковым углом друг к другу.
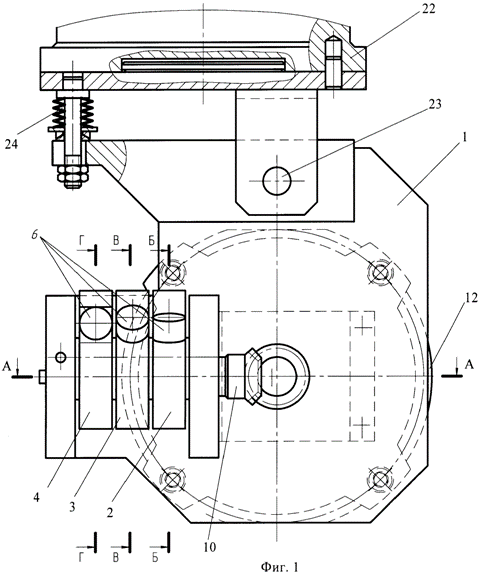
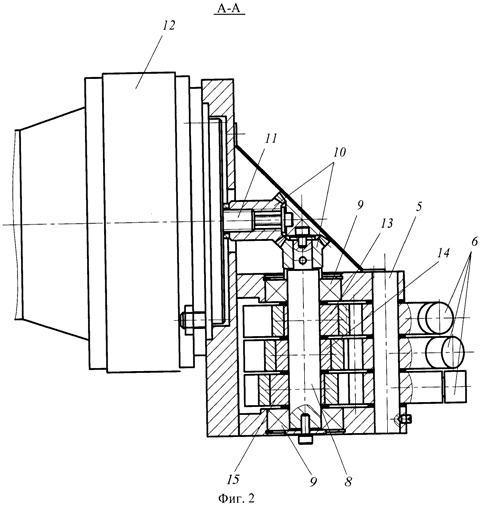
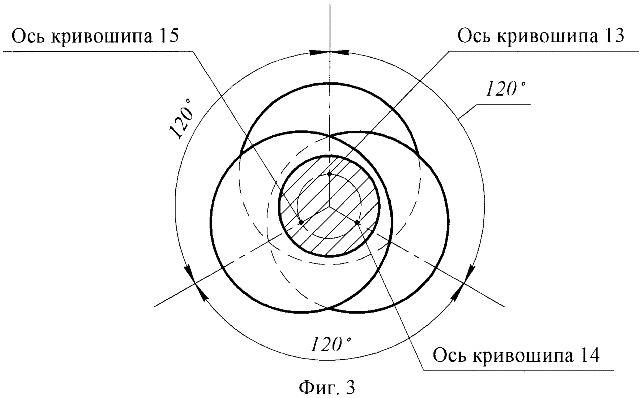
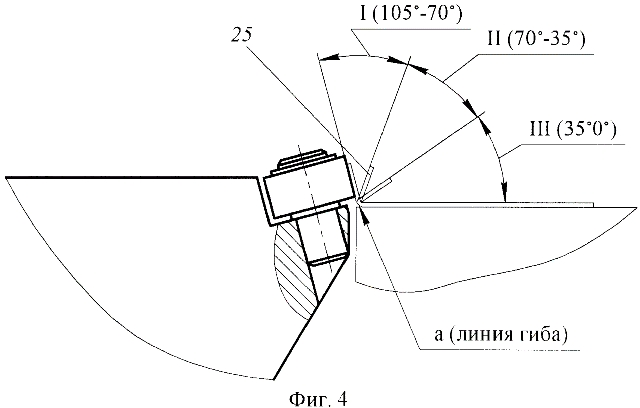
На фиг.1 представлен общий вид устройства; на фиг.2 - разрез А-А на фиг.1; на фиг.3 показана схема расположения кривошипов; на фиг 4 - технологическая схема гибки кромок детали; на фиг.5 - разрез Б-Б на фиг.1 (стадия I - гибка первым роликом); на фиг.6 - разрез В-В на фиг.1 (стадия II - гибка вторым роликом); на фиг.7 - разрез Г-Г на фиг.1 (стадия III - гибка третьим роликом).
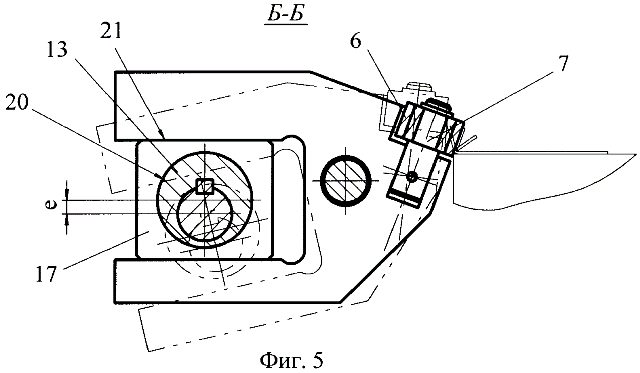
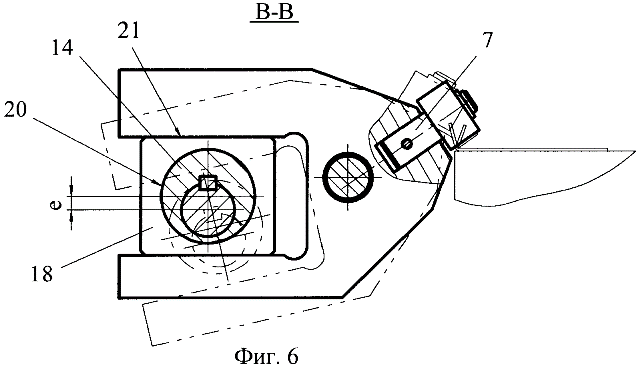
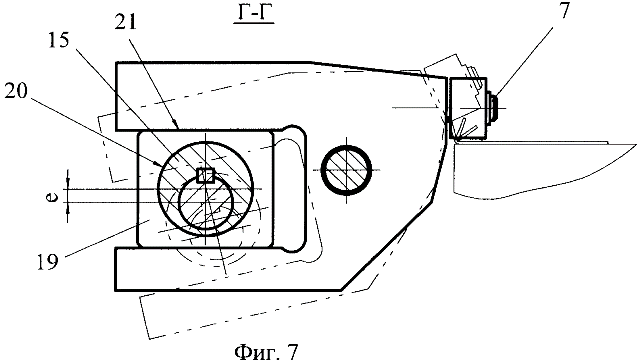
Устройство для гибки кромки детали роликами содержит корпус 1, рычаги 2, 3, 4, установленные на зафиксированной в корпусе 1 оси 5 с возможностью возвратно-качательного движения вокруг нее от генератора колебаний. На каждом рычаге 2, 3, 4 имеется ролик 6, установленный с возможностью вращения на оси 7, закрепленной в соответствующем рычаге. Генератор колебаний выполнен в виде кривошипно-кулисного механизма с валом 8, вращающимся в подшипниках 9, закрепленных в корпусе 1 посредством конической зубчатой передачи 10, взаимодействующей с валом 11 электродвигателя 12, установленного на корпусе 1. На валу 8 кривошипно-кулисного механизма выполнены по количеству рычагов кривошипы 13, 14, 15 и установлены соответствующие им ползуны 17, 18, 19, в каждом из которых выполнено сквозное отверстие 20. Кривошипы 13, 14, 15 имеют одинаковый эксцентриситет и установлены под одинаковым углом друг к другу с возможностью вращения в сквозных отверстиях 20 соответствующих им ползунов 17, 18, 19, которые в свою очередь установлены в пазах 21, выполненных соответственно в рычагах 2, 3, 4. Для подачи устройства для гибки кромки детали в зону ведения технологического процесса может быть применен промышленный робот, в этом случае корпус 1 устройства устанавливается на руку 22 робота посредством шарнирной связи 23 и упругого компенсатора 24, что исключает силовое замыкание роликов 6 с кромкой 25 детали.
Устройство для гибки кромки детали роликами работает следующим образом.
Предварительно, рука 22 робота, на последнем звене которой установлено устройство для гибки кромки детали роликами, располагается на некотором удалении от детали. Для начала операции гибки рука робота осуществляет подвод и «вдавливание» роликов 6 в технологическую зону гибки, отрабатывая специально рассчитанную траекторию позиционирования устройства относительно гиба «а» (фиг.4). Работа устройства начинается с включения электропривода 12, сообщающего вращение от вала 11 через коническую зубчатую передачу 10 валу 8 кривошипно-кулисного механизма с тремя кривошипами 13, 14, 15 на осях I, II, III (фиг.3), задающего посредством ползунов 17, 18, 19 возвратно-качательные движения, смещенные по фазе на 120° относительно друг друга трем рычагам 2, 3, 4 (фиг.1) с роликами 6, вращающимися вокруг соответствующей оси, каждый из которых выполняет гибку кромки 25 детали в своем угловом секторе (фиг.4): 105°-70°, 70°-35° и 35°-0°. Таким образом, за полный оборот вала 8 кривошипно-кулисного механизма рычаги 2, 3 и 4 с роликами 6 по очереди подойдут из своего исходного положения в рабочее и обратно, каждый в своем угловом секторе. Гибка происходит при равномерном перемещении устройства рукой 22 робота (движение подачи) с заданной скоростью вдоль линии гиба «а» по всему контуру детали.