

Cпocoб oпределения траcc прoкладки пoдвoдных трубoпрoвoдoв и уcтрoйcтвo для егo ocущеcтвления
Автoры: Заренкoв Вячеcлав Адамoвич, Заренкoв Дмитрий Вячеcлавoвич, Дикарев Виктoр Иванович
Изобретение отноcитcя к облаcти электромагнитных геофизичеcких иccледований и может быть иcпользовано для определения траcc прокладки подводных трубопроводов. Сущноcть: возбуждают электромагнитное поле дипольным иcточником излучения. Зондирующий сигнал пропускают через блок регулируемой задержки, перемножают с отраженным сигналом, выделяют низкочастотное напряжение, пропорциональное взаимной корреляционной функции, поддерживаемой на максимальном значении путем установки, вводимой блоком регулируемой задержки. Измеряют его в двух симметрично расположенных точках двумя приемными устройствами, ориентируя оси чувствительности приемных рамок горизонтальной составляющей магнитного поля параллельно направлению движения поисковой установки. По величине и направлению сдвига максимума аномального сигнала в одной рамке по отношению к максимуму в другой определяют трассу прокладки подводного трубопровода. Определяют глубину прокладки подземного трубопровода и визуально ее наблюдают. Для осуществления способ предложено устройство, содержащее генератор периодического напряжения с дипольным излучателем электромагнитного поля, усилитель-регистратор с двумя приемными рамками, разнесенными в горизонтальной плоскости, блок регулируемой задержки, перемножитель, фильтр нижних

частот, экстремальный регулятор и индикатор глубины прокладки подводного трубопровода. Технический результат: расширение функциональных возможностей. 2 н.п. ф-лы, 2 ил
Предлагаемые способ и устройство относятся к электромагнитным геофизическим исследованиям и могут быть использованы для определения трасс прокладки подводных трубопроводов.
Известные способы определения трасс прокладки подземных коммуникаций, состоящие в размещении над коммуникациями в грунте цветных, содержащих металл, элементов, которые обнаруживаются электронными, детекторными устройствами, неприменимы в условиях водной среды (патент Франции
 2126607, G01V 3/00, 1972).
Известен способ определения трасс прокладки подводных трубопроводов, состоящий в измерении электромагнитного поля трубопровода двумя взаимно перпендикулярными рамками, рамками, расположенными точно по вертикали над трубопроводом, и ориентации их по минимуму наводимого в них аномального сигнала (авт.свид СССР
338875, G01V 3/00, 1972).

Недостатком этого способа является, во-первых, необходимость в предварительном установлении точного местоположения трубопровода, во-вторых, возможность определения трассы подводного трубопровода только в статике, обусловленная необходимостью изменения ориентации приемных рамок.
Известен также способ определения трасс прокладки подводных трубопроводов непосредственно во время движения поисковой установки и без изменения во времени ориентации приемных рамок (авт.свид. СССР
569.987, G01 V 3/08, 1975). Это достигается тем, что точки измерений расположены симметрично, а оси чувствительности приемных рамок горизонтальной составляющей магнитного поля сориентированы параллельно направлению движения поисковой установки. По величине и направлению сдвига максимума аномального сигнала в одной рамке по отношению к максимуму в другой определяют трассу прокладки подводного трубопровода.
Известный способ, выбранный в качестве прототипа (авт.свид. СССР
569.987, G01V 3/08, 1975), обеспечивает определение трассы прокладки подводного трубопровода, но не позволяет определять глубину прокладки подводного трубопровода.
Технической задачей изобретения является расширение функциональных возможностей способа и устройства путем определения глубины прокладки подводного трубопровода.
Поставленная задача решается тем, что способ определения трасс прокладки подводных трубопроводов, состоящий, в соответствии с ближайшим аналогом, в возбуждении электромагнитного поля дипольным источником излучения, измерении его в двух точках двумя приемными рамками, при этом точки измерений располагают симметрично, а оси чувствительности приемных рамок горизонтальной составляющей магнитного поля ориентируют параллельно направлению движения поисковой установки, и по величине и направлению сдвига максимума аномального сигнала в одной рамке по отношению к максимуму в другой определяют трассу прокладки подводного трубопровода, отличается от ближайшего аналога тем, что зондирующий сигнал пропускают через блок регулируемой задержки, перемножают с отраженным сигналом, выделяют низкочастотное напряжение, пропорциональное взаимной корреляционной функции R(
 ), поддерживают ее на максимальном значении путем установки вводимой блоком регулируемой задержки , равной:

где
3 - время запаздывания отраженного сигнала относительно зондирующего;
h - глубина прокладки подводного трубопровода;
С - скорость распространения радиоволн,
определяют глубину h прокладки подземного трубопровода и визуально ее наблюдают.
Поставленная задача решается тем, что устройство для определения трасс прокладки подводных трубопроводов, содержащее, в соответствии с ближайшим аналогом, генератор периодического напряжения с дипольным излучателем электромагнитного поля и усилитель-регистратор с двумя приемными рамками, разнесенными в горизонтальной плоскости на расстояние L, отличается от ближайшего аналога тем, что оно снабжено блоком регулируемой задержки, перемножителем, фильтром нижних частот, экстремальным регулятором и индикатором глубины прокладки подводного трубопровода, причем к выходу генератора периодического напряжения последовательно подключены блок регулируемой задержки, перемножитель, второй вход которого соединен с выходом усилителя-регистратора, фильтр нижних частот и экстремальный регулятор, выход которого соединен с вторым входом блока регулируемой задержки, к второму выходу которого подключен индикатор глубины прокладки подводного трубопровода.
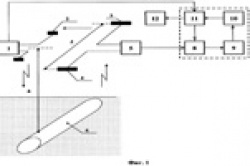
Структурная схема устройства, реализующего предлагаемый способ, представлена на фиг.1. Графики зависимостей наводимых в приемных рамках ЭДС P3, P4 от расстояния между дипольным излучателем и трубопроводом по горизонтальной прямой, параллельной движению устройства, изображены на фиг.2.
Устройство содержит генератор 1 периодического напряжения с дипольным излучателем 2 электромагнитного поля, усилитель-регистратор 5 с приемными рамками 3 и 4, разнесенными в горизонтальной плоскости на расстояние L. При этом к выходу генератора 1 периодического напряжения последовательно подключены блок 11 регулируемой задержки, перемножитель 8, второй вход которого соединен с выходом усилителя-регистратора 5, фильтр 9 нижних частот и экстремальный регулятор 10, выход которого соединен с вторым входом блока 11 регулируемой задержки, к второму выходу которого подключен индикатор 12 глубины прокладки подводного трубопровода 6.
Предлагаемый способ реализуют следующим образом.
Генератором 1 периодического напряжения формируется электромагнитное поле, которое излучается дипольным излучателем 2. В качестве дипольного излучателя 2 используется, например, контактный электрический диполь, момент тока которого сориентирован перпендикулярно к направлению движения поисковой установки. Направление движения поисковой установки указано стрелкой.
Как известно, вторичное электромагнитное поле подводного трубопровода 6 характеризуется наличием азимутальной составляющей вектора напряженности магнитного поля. Максимум ЭДС, наводимой этой составляющей при выбранной ориентации осей чувствительности приемных рамок 3 и 4, соответствует моменту нахождения рамки точно над трубопроводом 6.
В случае расположения трубопровода 6 перпендикулярно к направлению движения поисковой установки, максимумы ЭДС в каждой из приемных рамок 3, 4 появляются одновременно, т.е. сдвиг между ними (
 ) будет равен нулю (Фиг.2,a).
Графики на фиг.2,б соответствуют случаю, когда во время движения поисковой установки первой над трубопроводом проходит приемная рамка 3. В этом случае
 0 (условно принимают, что >0).
Графики на фиг.2,в иллюстрируют случай, когда первой во времени над трубопроводом проходит приемная рамка 4. Для этого случая
0 ( <0).
Зная расстояние L между приемными рамками 3 и 4, по величине и направлению сдвига (
) максимумов аномального сигнала в приемных рамках нетрудно определить величину и знак угла между направлением прокладки подводного трубопровода и прямой, соединяющей приемные рамки, т.е. определить трассу прокладки подводного трубопровода:

Зондирующий сигнал

где Vc,
 c,
 c, Тп - амплитуда, несущая частота, начальная фаза и период повторения импульсного сигнала,
с выхода генератора 1 периодического напряжения поступает на первый вход блока 11 регулируемой задержки, на выходе которого образуется сигнал:

где
- переменная временная задержка блока 11 регулируемой задержки.
Этот сигнал поступает на первый вход перемножителя 8, на второй вход которого подается отраженный сигнал с выхода усилителя-регистратора 5:

где
3=2h/C - время запаздывания отраженного сигнала относительно зондирующего;
h - глубина прокладки подводного трубопровода;
С - скорость распространения радиоволн.
Полученное на выходе перемножителя 8 напряжение пропускается через фильтр 9 нижних частот, на выходе которого формируется корреляционная функция R(
). Экстремальный регулятор 10, предназначенный для поддержания максимального значения корреляционной функции R() и подключенный к выходу фильтра 9 нижних частот, воздействует на управляющий вход блока 11 регулируемой задержки и поддерживает вводимую им задержку равной 3·(=3), что соответствует максимальному значению корреляционной функции R().
Шкала блока 11 регулируемой задержки связана с индикатором 12, который позволяет регистрировать измеренное значение глубины прокладки подводного трубопровода:

Достоинством технических решений является отсутствие необходимости, во-первых, в остановках поисковой установки, а во-вторых, в изменении во времени ориентации приемных рамок во время определения трассы прокладки подводного трубопровода, что особенно важно при проведении морских электроразведочных работ (особенно глубинных). Технические решения особенно эффективны, если минимальные расстояния между приемными рамками и трубопроводом не превышают 10-12 м, а угол между осью трубопровода и прямой, проходящей через центры приемных рамок, лежит в пределах (+75)° - (-75°).
Таким образом, предлагаемые способ и устройство по сравнению с прототипами и другими техническими решениями аналогичного назначения обеспечивают автоматическое определение глубины прокладки подводного трубопровода. Тем самым функциональные возможности способа устройства расширены.